작업 사진
완드 궤적의 3D 재구성과 평활화 비교
내가 한 일
다중 카메라의 2D 마커를 3D로 재구성하고 추적·라벨링·강체 포즈와 평활화로 연결했습니다.
자료 범위
Sluice 과거 연구 결과 그림. 실제 좌표 정확도나 상용 장비와의 동등성 증명이 아닙니다.
C++ 캘리브레이션·재구성·추적 파이프라인과 실험·검증 도구 개발
다중 카메라의 2D 마커를 3D로 재구성하고 추적·라벨링·강체 포즈와 평활화로 연결했습니다.
Sluice 과거 연구 결과 그림. 실제 좌표 정확도나 상용 장비와의 동등성 증명이 아닙니다.
좌표 변화량과 히스토그램으로 스무딩의 동작을 확인하는 분석 자료를 만들었습니다.
기록된 완드 시퀀스의 프레임 간 변위 비교입니다.
캡처·캘리브레이션·재구성·추적·라벨·포즈·평활화 단계를 연결하는 C++ 광학 연구 도구를 개발했습니다.
2026-05-26자 기존 연구 문서 그림입니다.
일부 오대응이 카메라 초기화를 깨뜨렸고, 최적화 잔차가 낮아져도 실제 공간의 각도와 길이가 틀어질 수 있었습니다. 가림 뒤 잘못 연결된 마커도 강체 포즈를 끌어당겼습니다.
Camera SDK 의존성을 격리하고 원시 관측 저장, 프레임 정렬, wand 대응, 카메라 연결 그래프와 캘리브레이션 단계를 나눴습니다.
기본 fundamental matrix 추정에 RANSAC을 넣어 소수 오대응이 전체 카메라 연결을 망가뜨리는 경우를 다뤘습니다.
Bundle Adjustment 입력을 품질·시간 구간·화면 분포로 선별하고, 잔차 수치와 별도로 CS-400의 직각·팔 길이 형상을 확인했습니다.
재구성 마커를 시간축 track과 강체 템플릿에 연결하고 Horn/Kabsch 포즈, 부분 마커 지원과 causal smoothing을 구성했습니다.
ghost marker에는 결정적인 난수 seed를 쓰는 RANSAC Kabsch를 추가하고, 합의점이 없거나 마커가 부족할 때의 fallback과 적용 여부를 명시했습니다.
다중 카메라 캘리브레이션과 오프라인 재구성·추적·강체 포즈 구현. 실시간 전체 시스템·전신 solver·장시간 현장 품질은 별도 단계.
실행·측정 결과는 각 사례에 적힌 당시 기록과 조건을 따릅니다.현재는 저장 관측을 반복 처리한 캘리브레이션·마커·강체 추적 연구입니다. 자체 상용 전신 솔버나 Motive와 동등한 정확도를 입증한 결과로 쓰지 않습니다. 보고서의 일부 앞부분은 오래된 요약이므로 뒤의 실험·제약과 함께 읽었습니다.
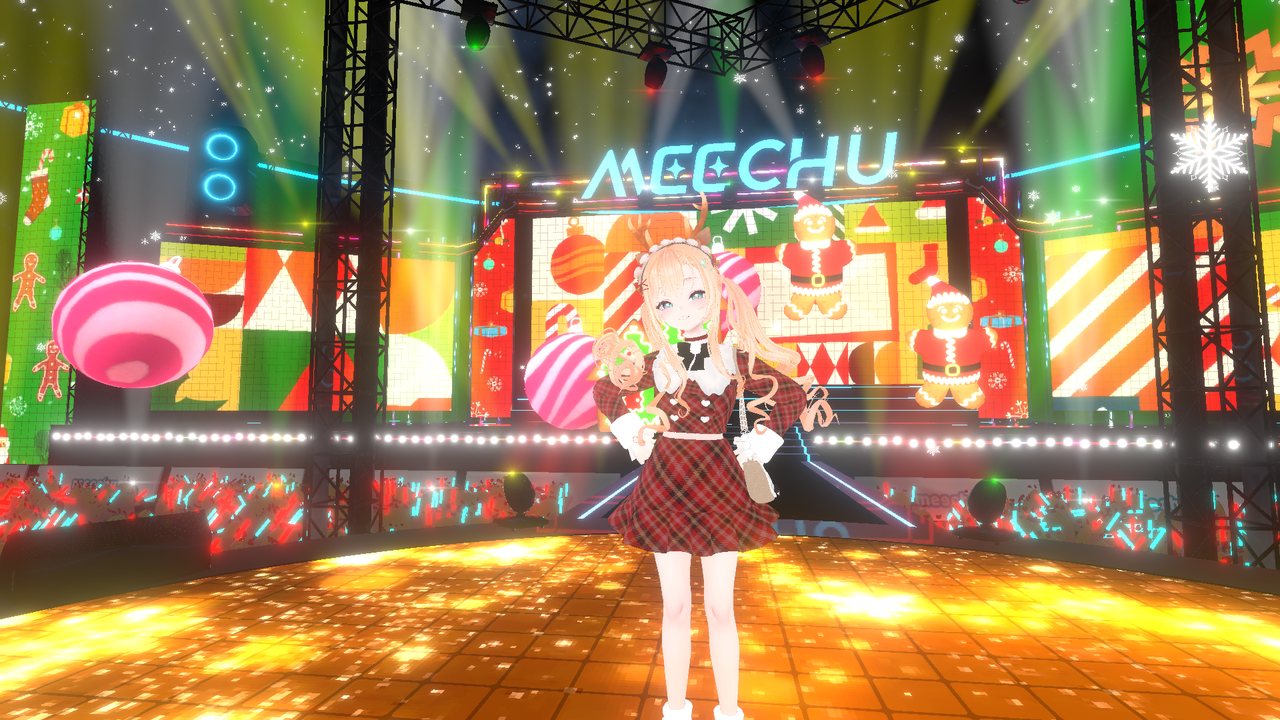
모션캡처를 아바타와 방송에 연결하고, 밍글에서는 하리무·리아킴의 모션을 녹화해 납품했습니다. 미라이·엔터콘과 콘서트 등 팀 콘텐츠의 기술 제작에도 참여했습니다.
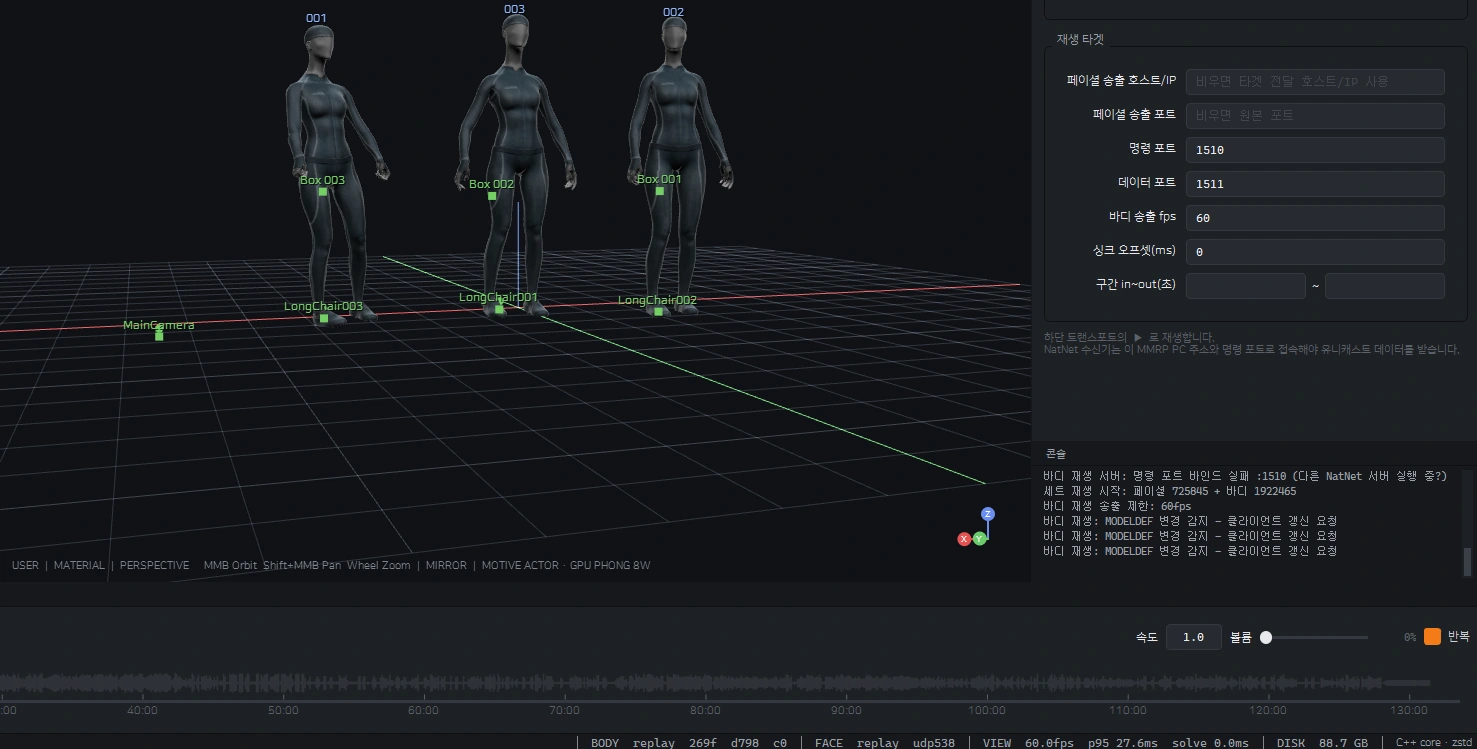
바디·표정·음향을 기록하고 편집·재송출하는 앱을 만들었습니다. 실제 테이크의 탐색·연결 오류를 수정하고 씬 상태·영상의 저장과 복구 기능도 개발했습니다.
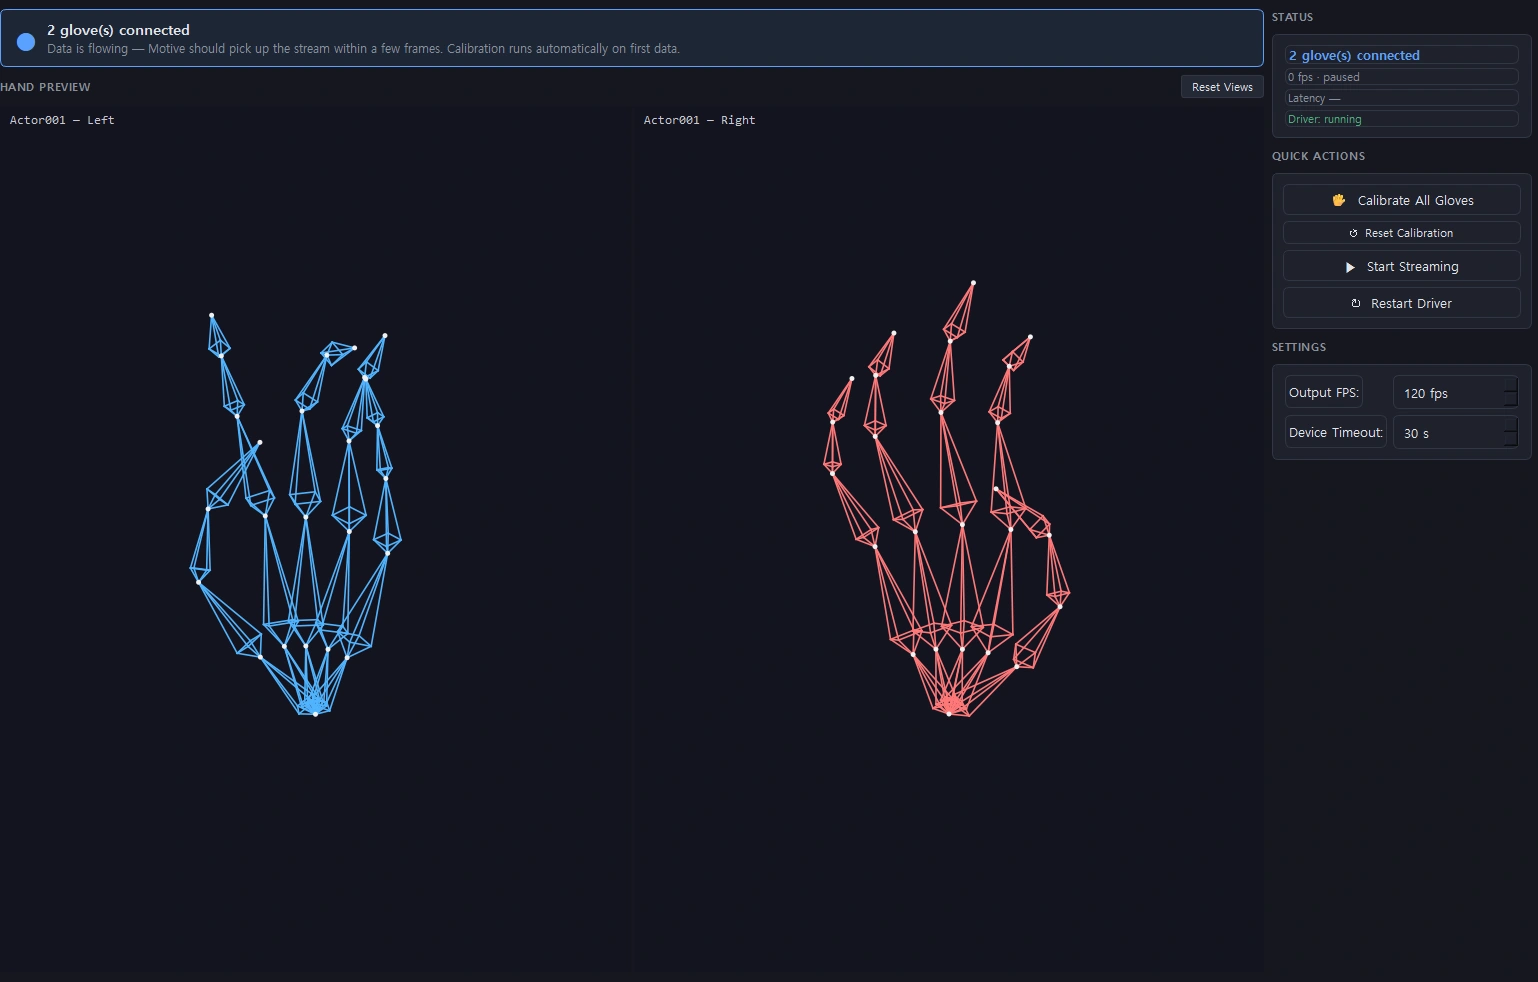
Newton 글러브의 센서 입력으로 손가락 포즈를 계산하고 Motive에 전달하는 브리지를 연구했습니다. 장치 통신과 액터별 설정 화면, Motive 플러그인 경로를 개발했습니다.